1. Salınımlı kaynak
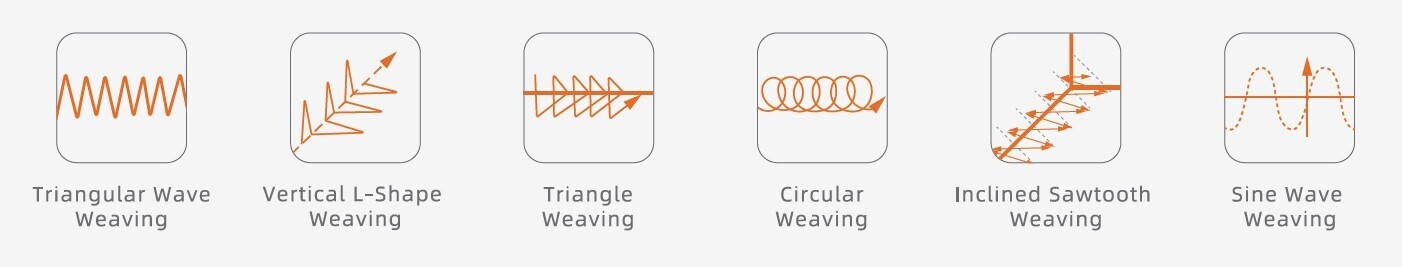
FAIRINO robotlarının salınım işlevi çeşitli modelleri destekler: üçgen dalga, dikey L şekli, üçgen, daire, eğimli testere dişi dalgası ve sinüs dalgası.
Zorlu endüstriyel uygulamalar için hassas, güvenilir kaynak teknolojisi.
CANopen, EtherCAT ve Modbus TCP gibi dijital iletişim protokollerini destekler ve çeşitli endüstriyel Ethernet ve field bus arayüzleriyle kaynak makinelerine bağlanabilir.
Kaynak makinesi ile robot arasında tek tıklamayla konfigürasyona olanak tanıyan analog I/O ve dijital I/O iletişim özelliklerine sahip analog iletişim içerir.
FAIRINO'nun bağımsız olarak geliştirilen kaynak işlemi paketi, ark kaynağı, köşe kaynağı, düz kaynak, segment kaynağı ve çift işlemli kaynak dahil olmak üzere çeşitli kaynak tekniklerini destekler.
FAIRINO robotlarının salınım işlevi çeşitli modelleri destekler: üçgen dalga, dikey L şekli, üçgen, daire, eğimli testere dişi dalgası ve sinüs dalgası.
Ark izleme, kaynak otomasyonunda önemli bir teknolojidir. Dik açılı, U şeklinde, V şeklinde ve diğer oyukları kaynaklarken sistem, kaynak torçunun oluk merkezine göre konumunu hesaplamak için ark ateşlemesinden sonraki kaynak akımı ve voltaj verilerini kullanır. Doğru bir kaynak konumu ve istikrarlı kaynak kalitesi sağlamak için kaynak sapmalarını gerçek zamanlı olarak telafi eder.
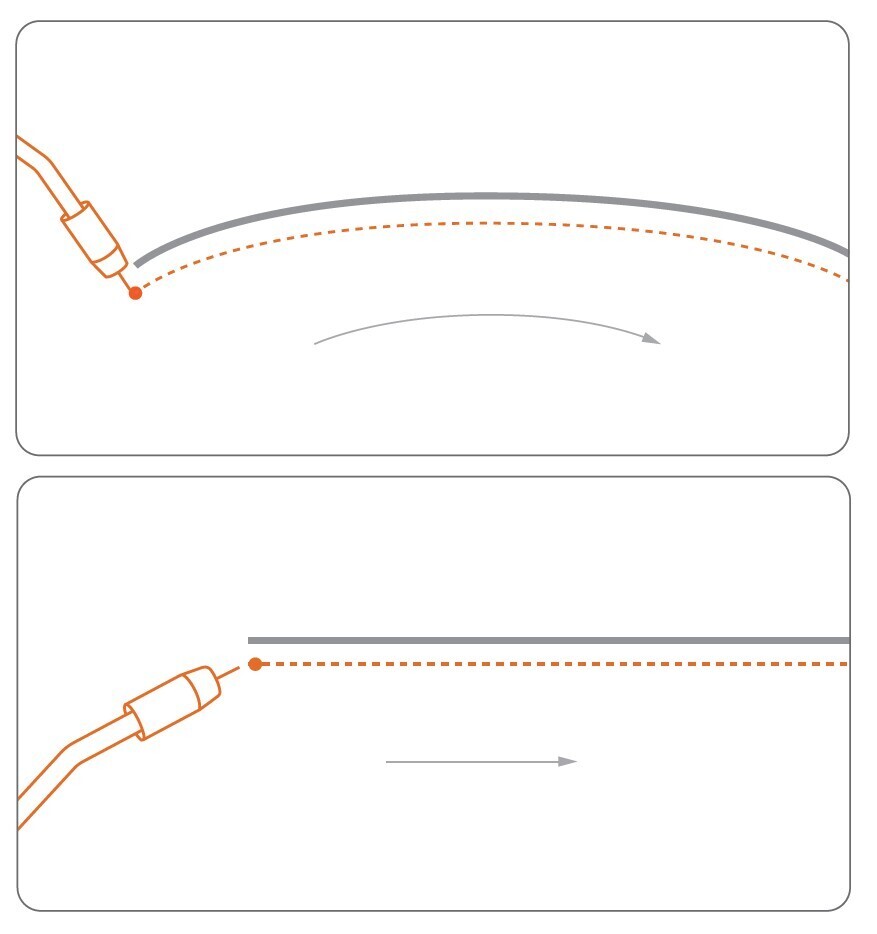
Dikiş takibi, iş parçasının robotun koordinat sistemi içindeki gerçek konumunu belirlemek için iş parçası yüzeyine temas ettiğinde kaynak telinin elektrik sinyalindeki değişiklikleri tespit etmek anlamına gelir. Konum algılama yol noktalarını öğrettikten sonra robot otomatik olarak iş parçası yüzey sınırını arar. Kaynak teli iş parçası yüzeyine temas ettiğinde, kaynak makinesinin robota geri ilettiği bir voltaj sinyali değişimi meydana gelir. Sinyali aldıktan sonra robot, iş parçasının yüzey sınır konumunu kaydeder.

Bu fonksiyon, operatör işlemi durdurduktan sonra veya çarpışma veya ark kaybı gibi beklenmeyen olaylardan sonra kaynağı devam ettirir. Robot, arkı orijinal kesinti konumunda yeniden ateşleyebilir ve kalan kaynak görevlerine devam edebilir. Yeniden başlatmadan önce robot, kaynak yönü boyunca otomatik olarak belirli bir mesafe geriye hareket eder. Bu, kaynak kalitesini sağlamak için mevcut kaynakla bir örtüşme oluşturur.
Bir kesinti veya çarpışma sonrasında çalışmaya devam edilmesi:

FAIRINO AIR Laboratuvarı laboratuvarı, işbirlikçi robotların daha güçlü otonom öğrenme ve karar verme yeteneklerine sahip olmasını sağlamak ve insan-makine deneyimini geliştirmek için gelişmiş görsel ve hareket algoritmaları kullanıyor.
FAIRINO AIR Laboratuvarı, C, C#, Python, Ros, Tcp/IP dahil olmak üzere çeşitli programlama dillerini destekleyerek farklı teknik geçmişe sahip geliştiriciler için zengin bir seçim sunar. Kullanıcılar, robotun uygulama fonksiyonlarını ihtiyaçlarına göre genişletmek için ikincil uygulamalar geliştirebilirler.
Modellerle veya modeller olmadan otomatik dikiş tanımayı sağlamak için nokta bulutu algoritmalarını kullanan, güçlü otomatik dikiş tanıma yetenekleriyle donatılmıştır.
Öğretme veya programlama gerektirmez, kaynak zorluklarını önceden tahmin edebilir, manuel modelleme ihtiyacını ortadan kaldırabilir ve kaynak hazırlığı verimliliğini artırabilir.
Farklı üretim gereksinimlerini karşılayan, birçok ürün çeşidi ve küçük partilerle üretime uygundur.
Esnek, verimli ve hassas üretim için erişilebilir robotik kaynak.
 | Andreas Hubrich |
Şirket Adresi
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Gizliliğinize önem veriyoruz
Bu web sitesinin düzgün çalışmasını sağlamak için çerezler kullanıyoruz. daha fazla bilgi.
CookieCrumbz 2.10